Code
import numpy as np
import matplotlib.pyplot as plt
import plotly.graph_objects as go
from funciones import matriz_rotacion, plano_cartesiano

theta = np.pi / 4
a, b, c = 2, 1, np.sqrt(3)
R = matriz_rotacion(theta)

X, Y = np.meshgrid(np.linspace(-3, 3, 400), np.linspace(-3, 3, 400))
Z = 5*X**2 - 6*X*Y + 5*Y**2 - 8
La cónica y sus elementos
Code
focos = R @ np.array([[c, -c], [0, 0]])
vertices = R @ np.array([[a, -a, 0, 0], [0, 0, b, -b]])

fig, ax = plt.subplots(figsize=(6, 6))
plano_cartesiano(ax)
ax.contour(X, Y, Z, levels=[0], colors="tab:blue", linewidths=2)

t = np.array([-3, 3])
ax.plot(t * np.cos(theta), t * np.sin(theta), "g--", label="Eje $u$ (eje focal)")
ax.plot(-t * np.sin(theta), t * np.cos(theta), "m--", label="Eje $v$")
ax.scatter(*focos, color="red", zorder=3, label="Focos")
ax.scatter(*vertices, color="black", zorder=3, label="Vértices y covértices")
ax.legend(loc="lower right", fontsize=8)
plt.show()
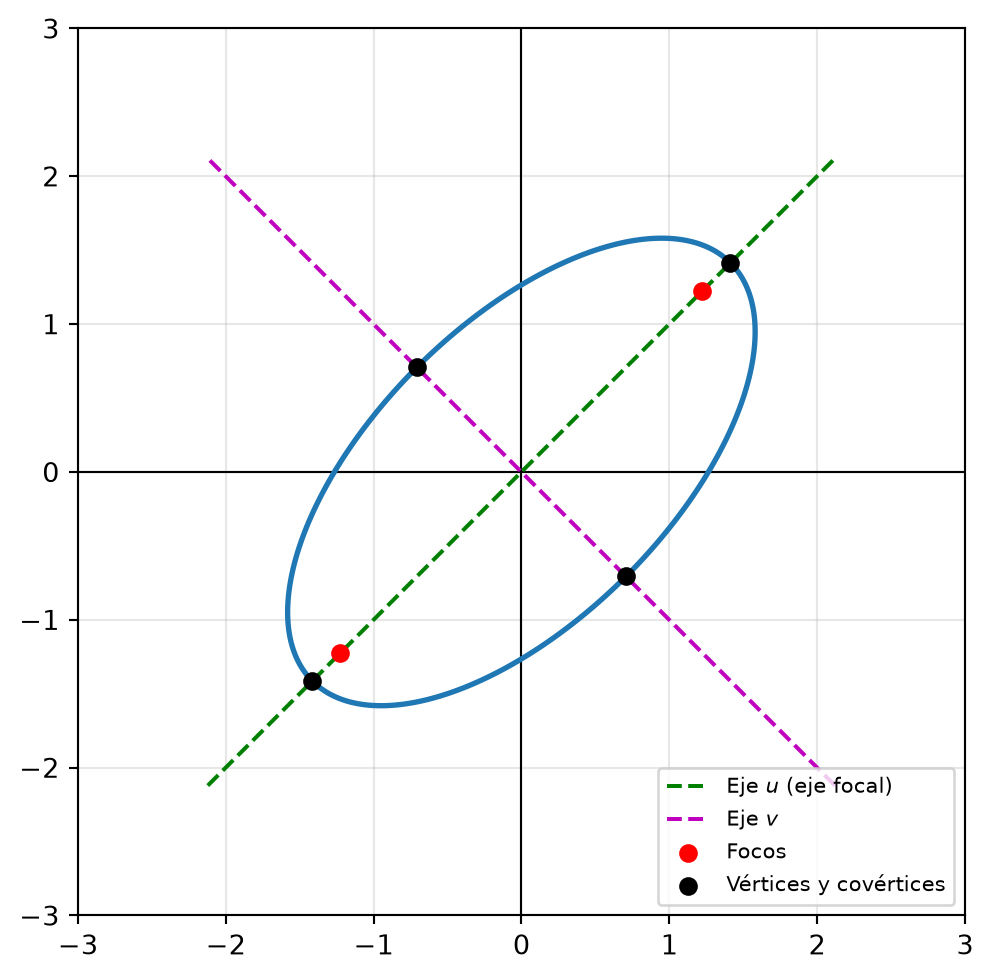
La Figure 1 muestra que el eje mayor de la elipse está sobre la recta \(y = x\), rotado 45° respecto al eje \(x\).
Comprobación con la matriz de rotación
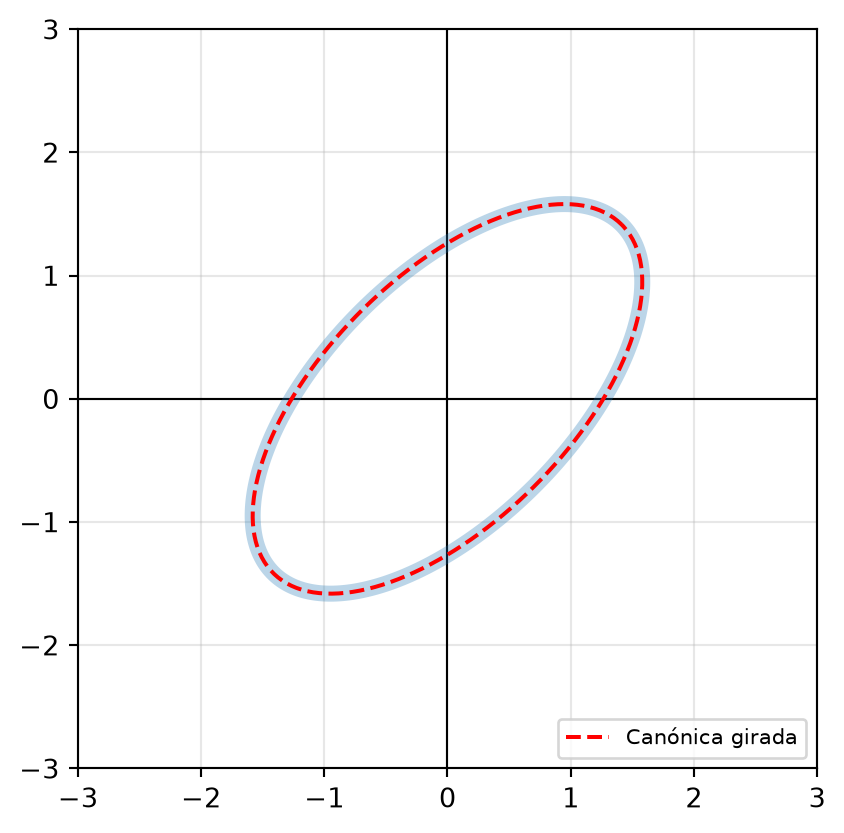
Giramos la elipse canónica \(u = 2\cos s\), \(v = \sin s\) con la matriz de rotación \(R(\theta)\) y la comparamos con la ecuación original:
Code
s = np.linspace(0, 2 * np.pi, 300)
girada = R @ np.vstack([a * np.cos(s), b * np.sin(s)])

fig, ax = plt.subplots(figsize=(5, 5))
plano_cartesiano(ax)
ax.contour(X, Y, Z, levels=[0], colors="tab:blue", linewidths=6, alpha=0.3)
ax.plot(girada[0], girada[1], "r--", label="Canónica girada")
ax.legend(loc="lower right", fontsize=8)
plt.show()

error = np.abs(5*girada[0]**2 - 6*girada[0]*girada[1] + 5*girada[1]**2 - 8).max()
print("Error máximo:", error)
Error máximo: 5.329070518200751e-15
El error máximo es del orden de \(10^{-15}\): la forma canónica y el ángulo son correctos.
Lugar geométrico
Una elipse es el conjunto de puntos cuya suma de distancias a los focos es \(2a = 4\). Lo comprobamos en los 300 puntos de la curva:
Code
d1 = np.hypot(girada[0] - focos[0, 0], girada[1] - focos[1, 0])
d2 = np.hypot(girada[0] - focos[0, 1], girada[1] - focos[1, 1])
suma = d1 + d2
print("Suma mínima:", suma.min(), "  Suma máxima:", suma.max())
Suma mínima: 3.999999999999999 Suma máxima: 4.000000000000001
En todos los puntos la suma vale 4 (salvo el redondeo de la computadora): la curva cumple la definición de elipse.
La cónica en 3D
La elipse es la curva de nivel \(z = 0\) de la superficie \(z = 5x^2 - 6xy + 5y^2 - 8\). Gira la gráfica con el ratón:
Code
xs = np.linspace(-2.5, 2.5, 60)
Xs, Ys = np.meshgrid(xs, xs)
Zs = 5*Xs**2 - 6*Xs*Ys + 5*Ys**2 - 8

fig = go.Figure()
fig.add_trace(go.Surface(x=Xs, y=Ys, z=Zs, colorscale="Viridis", opacity=0.85, showscale=False,
                         contours={"z": {"show": True, "start": 0, "end": 0, "size": 1,
                                         "color": "red", "width": 8}}))
fig.add_trace(go.Surface(x=Xs, y=Ys, z=np.zeros_like(Zs), opacity=0.25,
                         colorscale=[[0, "gray"], [1, "gray"]], showscale=False))
fig.update_layout(title="La elipse como curva de nivel z = 0", height=550,
                  scene={"zaxis": {"range": [-10, 40]}})
fig.show()