Código
import numpy as np
import matplotlib.pyplot as plt
import sympy as sp

x, y, u, v = sp.symbols("x y u v", real=True)
ecuacion = 5*x**2 - 6*x*y + 5*y**2 - 8Fecha de entrega: por definir
En Geometría Analítica estudiaron las cónicas (elipse, parábola e hipérbola) y aprendieron que una ecuación de segundo grado con término \(xy\) representa una cónica rotada. En este proyecto construirán, en equipo, un sitio web que analice una de esas cónicas usando todo lo que aprendimos en el Taller de Cómputo: Python, SymPy, NumPy, visualización, transformaciones geométricas, números aleatorios, Quarto, Git y GitHub.
Analizar la cónica
\[Ax^2 + Bxy + Cy^2 + Dx + Ey + F = 0\]
que le corresponda a su equipo: clasificarla, eliminar el término \(xy\) mediante una rotación de ejes, obtener su forma canónica y sus elementos, visualizarla en 2D y 3D, comprobar su definición como lugar geométrico, estimar un área con el método de Monte Carlo y publicar todo en un sitio web de Quarto en GitHub Pages.
| Parte del proyecto | Geometría Analítica | Taller de Cómputo |
|---|---|---|
| 1. Repositorio y sitio web | — | Git/GitHub, Quarto, Quarto con Python |
| 2. Funciones del proyecto | Discriminante \(B^2 - 4AC\), ángulo de rotación | Funciones, buenas prácticas, condicionales |
| 3. Análisis algebraico | Rotación de ejes, forma canónica, elementos | SymPy |
| 4. Visualización 2D | Gráfica de la cónica y sus elementos | Visualización I y II |
| 5. Transformación con matrices | Rotación de ejes como transformación | Transformaciones geométricas, NumPy |
| 6. Lugar geométrico | Definición de cada cónica con distancias | Visualización II, ciclos |
| 7. Área con Monte Carlo | Área de la elipse o de una región | Números aleatorios |
| 8. Visualización 3D interactiva | La cónica como curva de nivel | Visualización III |
| Equipo | Ecuación |
|---|---|
| 1 | \(7x^2 - 6\sqrt{3}\,xy + 13y^2 - 16 = 0\) |
| 2 | \(3x^2 - 10xy + 3y^2 + 32 = 0\) |
| 3 | \(x^2 - 2xy + y^2 - 8x - 8y = 0\) |
| 4 | \(xy - 2x - 2y = 0\) |
| 5 | \(2x^2 + 3xy - 2y^2 - 25 = 0\) |
| 6 | \(13x^2 + 10xy + 13y^2 - 72 = 0\) |
La profesora puede asignar las cónicas por sorteo… ¡con random.choice()! Si hay más equipos que cónicas, dos equipos pueden tener la misma ecuación.
El sitio debe tener las siguientes secciones. Cada una se explica con un ejemplo resuelto más abajo, usando una cónica que no está asignada a ningún equipo: \(5x^2 - 6xy + 5y^2 - 8 = 0\). Al final encontrarán también un ejemplo de entrega completo: el sitio publicado y todos sus archivos.
| Parte | Entregable | Puntos |
|---|---|---|
| 1 | Repositorio en GitHub y sitio publicado en GitHub Pages | 10 |
| 2 | Funciones documentadas y probadas: clasificar_conica() y angulo_rotacion() |
15 |
| 3 | Análisis algebraico con SymPy: clasificación, rotación, forma canónica y elementos | 20 |
| 4 | Gráfica 2D de la cónica con sus ejes rotados y sus elementos | 15 |
| 5 | Comprobación de la rotación con una matriz de NumPy | 10 |
| 6 | Comprobación numérica de la definición como lugar geométrico | 10 |
| 7 | Área estimada con Monte Carlo, comparada con el valor exacto | 10 |
| 8 | Gráfica 3D interactiva con Plotly | 5 |
| 9 | Presentación, claridad y documentación | 5 |
| Total | 100 |
import numpy as np
import matplotlib.pyplot as plt
import sympy as sp
x, y, u, v = sp.symbols("x y u v", real=True)
ecuacion = 5*x**2 - 6*x*y + 5*y**2 - 8Escribimos funciones reutilizables, con docstring y validación, siguiendo el capítulo de funciones:
def coeficientes(expresion):
    """Regresa los coeficientes A, B, C, D, E, F de Ax² + Bxy + Cy² + Dx + Ey + F."""
    P = sp.Poly(expresion, x, y)
    monomios = [x**2, x*y, y**2, x, y, 1]
    return [P.coeff_monomial(m) for m in monomios]


def clasificar_conica(A, B, C):
    """Clasifica la cónica según el discriminante B² - 4AC."""
    if A == 0 and B == 0 and C == 0:
        raise ValueError("No es una ecuación de segundo grado: A, B y C son cero")
    discriminante = B**2 - 4*A*C
    if discriminante < 0:
        return "elipse"
    elif discriminante == 0:
        return "parábola"
    else:
        return "hipérbola"


def angulo_rotacion(A, B, C):
    """Ángulo θ (en radianes) que elimina el término xy: tan(2θ) = B / (A - C)."""
    if B == 0:
        return 0
    if A == C:
        return sp.pi / 4
    return sp.atan(B / (A - C)) / 2
Y las probamos con casos conocidos, como en el capítulo de funciones:
assert clasificar_conica(1, 0, 1) == "elipse"        # x² + y² = r²
assert clasificar_conica(0, 0, 1) == "parábola"      # y² = 4px
assert clasificar_conica(1, 0, -1) == "hipérbola"    # x² - y² = 1
assert clasificar_conica(0, 1, 0) == "hipérbola"     # xy = 4
assert angulo_rotacion(1, 0, 4) == 0                 # Sin término xy: no hay que rotar
assert angulo_rotacion(0, 1, 0) == sp.pi / 4         # xy = 4 se rota 45°
print("Todas las pruebas pasaron ✅")
Todas las pruebas pasaron ✅Clasificación y ángulo de rotación:
A, B, C, D, E, F = coeficientes(ecuacion)
print("Coeficientes:", A, B, C, D, E, F)
Coeficientes: 5 -6 5 0 0 -8print("Discriminante B² - 4AC =", B**2 - 4*A*C, "→", clasificar_conica(A, B, C))Discriminante B² - 4AC = -64 → elipsetheta = angulo_rotacion(A, B, C)
print("Ángulo de rotación:", theta, "=", sp.deg(theta), "grados")Ángulo de rotación: pi/4 = 45 gradosRotación de ejes. Sustituimos \(x = u\cos\theta - v\sin\theta\) y \(y = u\sin\theta + v\cos\theta\):
x_rot = u*sp.cos(theta) - v*sp.sin(theta)
y_rot = u*sp.sin(theta) + v*sp.cos(theta)

rotada = sp.expand(ecuacion.subs({x: x_rot, y: y_rot}, simultaneous=True))
print(rotada, "= 0")
2*u**2 + 8*v**2 - 8 = 0El término \(uv\) desapareció. Dividiendo entre 8 se obtiene la forma canónica:
canonica = sp.expand((rotada + 8) / 8)
print(canonica, "= 1")
u**2/4 + v**2 = 1\[\frac{u^2}{4} + \frac{v^2}{1} = 1\]
Elementos. Es una elipse con centro en el origen y eje mayor sobre el eje \(u\):
a, b = 2, 1
c = sp.sqrt(a**2 - b**2)
print("a =", a, " b =", b, " c =", c, " excentricidad e =", c / a)
a = 2 b = 1 c = sqrt(3) excentricidad e = sqrt(3)/2R = sp.Matrix([[sp.cos(theta), -sp.sin(theta)], [sp.sin(theta), sp.cos(theta)]])
for nombre, punto in [("Vértice", (a, 0)), ("Vértice", (-a, 0)), ("Foco", (c, 0)), ("Foco", (-c, 0))]:
original = sp.simplify(R * sp.Matrix(punto))
print(f"{nombre} {punto} en (u, v) → {tuple(original)} en (x, y)")Vértice (2, 0) en (u, v) → (sqrt(2), sqrt(2)) en (x, y)
Vértice (-2, 0) en (u, v) → (-sqrt(2), -sqrt(2)) en (x, y)
Foco (sqrt(3), 0) en (u, v) → (sqrt(6)/2, sqrt(6)/2) en (x, y)
Foco (-sqrt(3), 0) en (u, v) → (-sqrt(6)/2, -sqrt(6)/2) en (x, y)Para regresar un punto de las coordenadas \((u, v)\) a las originales \((x, y)\) multiplicamos por la matriz de rotación \(R(\theta)\): es la misma sustitución que usamos arriba, escrita como matriz.
Graficamos la ecuación original con contour() (la curva de nivel 0, como en Visualización II), los ejes rotados \(u\) y \(v\), y los focos y vértices:
th = float(theta)
focos = np.array([[np.sqrt(3), -np.sqrt(3)], [0, 0]])          # Focos en (u, v)
vertices = np.array([[2, -2, 0, 0], [0, 0, 1, -1]])             # Vértices en (u, v)
Rn = np.array([[np.cos(th), -np.sin(th)], [np.sin(th), np.cos(th)]])

X, Y = np.meshgrid(np.linspace(-3, 3, 400), np.linspace(-3, 3, 400))
Z = 5*X**2 - 6*X*Y + 5*Y**2 - 8

fig, ax = plt.subplots(figsize=(6, 6))
ax.axhline(0, color="black", linewidth=0.8)
ax.axvline(0, color="black", linewidth=0.8)
ax.contour(X, Y, Z, levels=[0], colors="tab:blue", linewidths=2)

t = np.linspace(-3, 3, 2)
ax.plot(t * np.cos(th), t * np.sin(th), "g--", label="Eje $u$ (rotado 45°)")
ax.plot(-t * np.sin(th), t * np.cos(th), "m--", label="Eje $v$")

f_xy = Rn @ focos
v_xy = Rn @ vertices
ax.scatter(f_xy[0], f_xy[1], color="red", zorder=3, label="Focos")
ax.scatter(v_xy[0], v_xy[1], color="black", zorder=3, label="Vértices")

ax.set_xlim(-3, 3)
ax.set_ylim(-3, 3)
ax.set_aspect("equal")
ax.grid(True, alpha=0.3)
ax.legend(loc="lower right", fontsize=8)
ax.set_title("$5x^2 - 6xy + 5y^2 = 8$")
plt.show()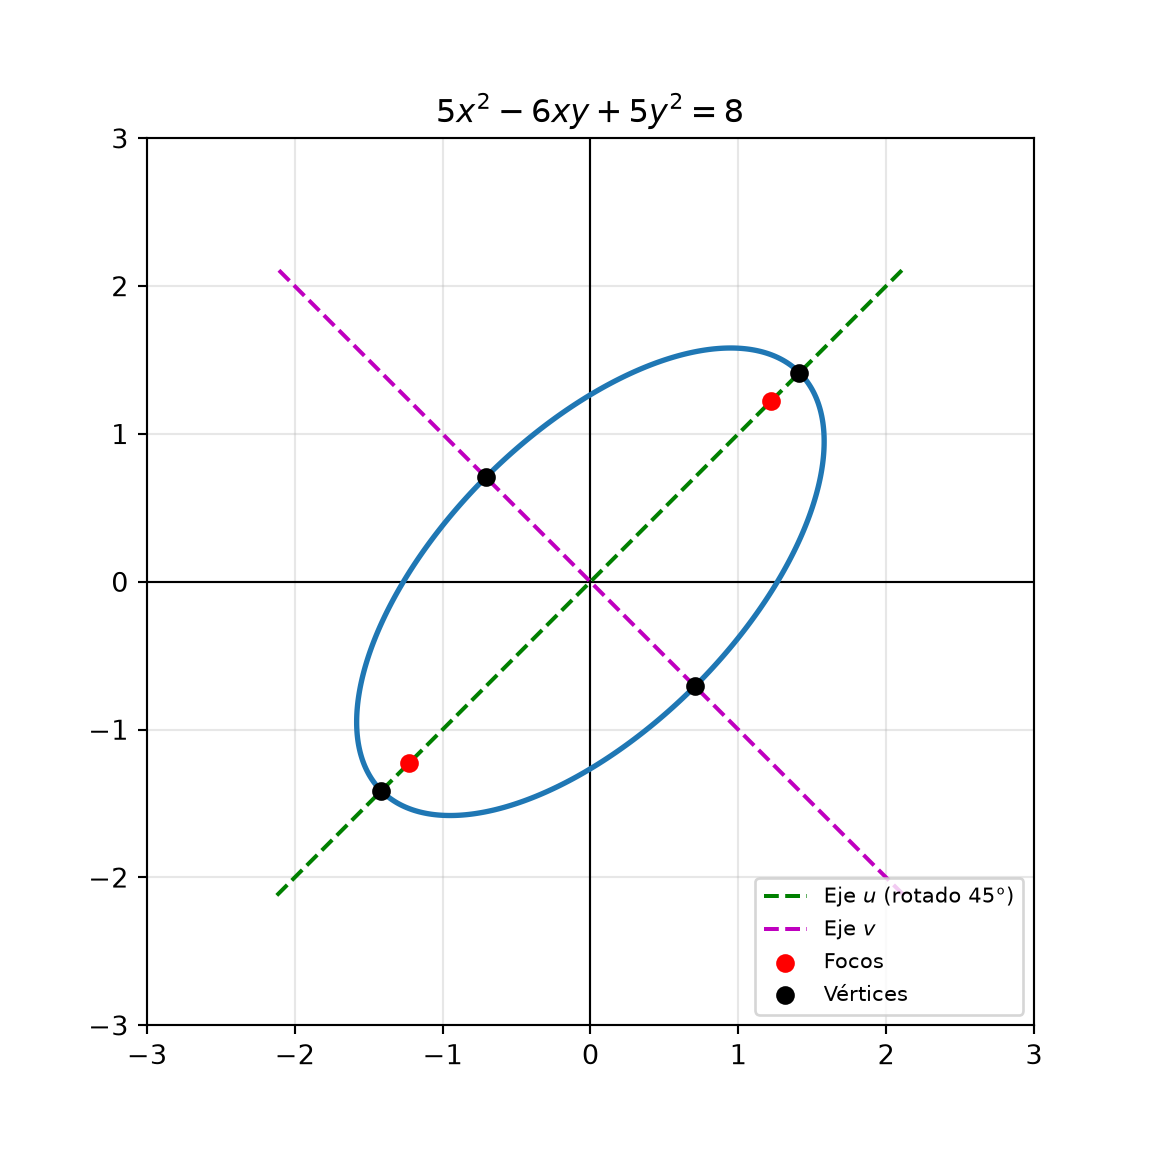
Tomamos la elipse canónica \(\frac{u^2}{4} + v^2 = 1\), la parametrizamos y la giramos \(\theta\) con la matriz \(R(\theta)\) de NumPy (transformaciones geométricas). Si el análisis es correcto, debe caer exactamente sobre la curva original:
s = np.linspace(0, 2 * np.pi, 200)
canonica_uv = np.vstack([2 * np.cos(s), 1 * np.sin(s)])    # u = a cos s, v = b sin s
girada = Rn @ canonica_uv

fig, axs = plt.subplots(1, 2, figsize=(10, 5))
for ax_ in axs:
    ax_.axhline(0, color="black", linewidth=0.8)
    ax_.axvline(0, color="black", linewidth=0.8)
    ax_.set_xlim(-3, 3); ax_.set_ylim(-3, 3)
    ax_.set_aspect("equal")
    ax_.grid(True, alpha=0.3)

axs[0].plot(canonica_uv[0], canonica_uv[1], color="tab:green")
axs[0].set_title("Forma canónica en $(u, v)$")

axs[1].contour(X, Y, Z, levels=[0], colors="tab:blue", linewidths=5, alpha=0.4)
axs[1].plot(girada[0], girada[1], "r--", label="Canónica girada con $R(\\theta)$")
axs[1].legend(loc="lower right", fontsize=8)
axs[1].set_title("Coincide con la ecuación original")
plt.show()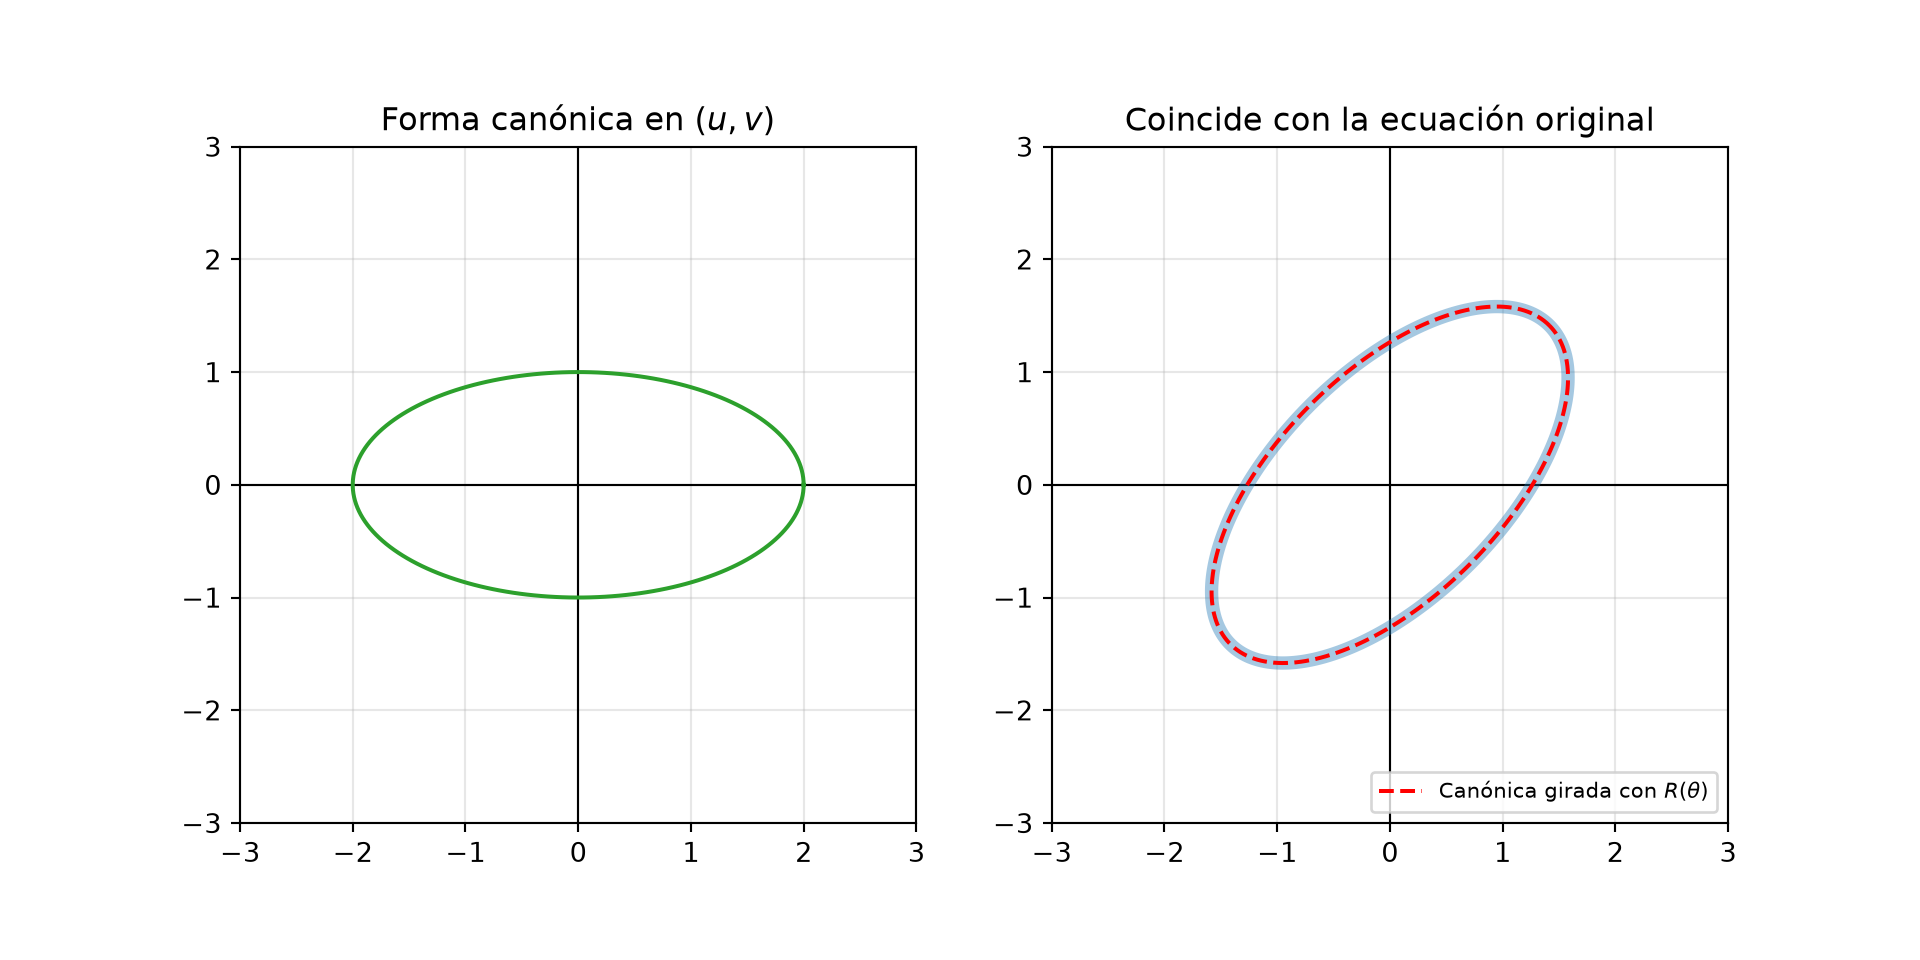
error = np.abs(5*girada[0]**2 - 6*girada[0]*girada[1] + 5*girada[1]**2 - 8).max()
print("Error máximo al sustituir en la ecuación original:", error)
Error máximo al sustituir en la ecuación original: 5.329070518200751e-15El error es del orden de \(10^{-15}\): la rotación es correcta.
Una elipse es el lugar geométrico de los puntos cuya suma de distancias a los dos focos es constante e igual a \(2a\). Lo comprobamos en los 200 puntos de la curva:
F1, F2 = f_xy[:, 0], f_xy[:, 1]
d1 = np.hypot(girada[0] - F1[0], girada[1] - F1[1])
d2 = np.hypot(girada[0] - F2[0], girada[1] - F2[1])
suma = d1 + d2

print("Suma mínima:", suma.min(), "  Suma máxima:", suma.max(), "  2a =", 2 * a)
Suma mínima: 3.999999999999999 Suma máxima: 4.000000000000001 2a = 4np.hypot(dx, dy) calcula \(\sqrt{dx^2 + dy^2}\), la distancia entre dos puntos.
| Cónica | Definición como lugar geométrico | Qué deben comprobar |
|---|---|---|
| Elipse | \(d(P, F_1) + d(P, F_2) = 2a\) | La suma es constante. |
| Hipérbola | \(\lvert d(P, F_1) - d(P, F_2) \rvert = 2a\) | La diferencia (en valor absoluto) es constante. |
| Parábola | \(d(P, F) = d(P, \text{directriz})\) | Ambas distancias son iguales. |
El área de una elipse es \(\pi a b = 2\pi \approx 6.2832\). La estimamos lanzando puntos al azar en el cuadrado \([-3, 3] \times [-3, 3]\), que la contiene, y contando cuántos cumplen \(5x^2 - 6xy + 5y^2 - 8 < 0\), es decir, cuántos caen dentro (números aleatorios):
rng = np.random.default_rng(2026)
n = 200_000
px = rng.uniform(-3, 3, n)
py = rng.uniform(-3, 3, n)
dentro = 5*px**2 - 6*px*py + 5*py**2 - 8 < 0

area_cuadrado = 6 * 6
area_estimada = area_cuadrado * dentro.mean()
print(f"Monte Carlo (n = {n}): {area_estimada:.4f}   Exacta πab = {2 * np.pi:.4f}")
Monte Carlo (n = 200000): 6.2408 Exacta πab = 6.2832La diferencia, de unas centésimas, se debe al azar: como vimos en números aleatorios, el error disminuye como \(1/\sqrt{n}\). En su proyecto incluyan una gráfica de convergencia que muestre cómo se acerca la estimación al valor exacto al aumentar \(n\).
La matriz de rotación tiene determinante 1 (lo vimos en transformaciones geométricas): las rotaciones conservan las áreas. Por eso el área de la cónica rotada es la misma que la de su forma canónica, y se puede calcular con la fórmula de la forma canónica o con una integral en las coordenadas \((u, v)\).
La cónica es la curva de nivel 0 de la superficie \(z = 5x^2 - 6xy + 5y^2 - 8\): es decir, la intersección de esa superficie con el plano \(z = 0\). Con Plotly (Visualización III) podemos girarla para verlo:
xs = np.linspace(-2.5, 2.5, 60)
Xs, Ys = np.meshgrid(xs, xs)
Zs = 5*Xs**2 - 6*Xs*Ys + 5*Ys**2 - 8

fig = go.Figure()
fig.add_trace(go.Surface(x=Xs, y=Ys, z=Zs, colorscale="Viridis", opacity=0.85, showscale=False,
                         contours={"z": {"show": True, "start": 0, "end": 0, "size": 1,
                                         "color": "red", "width": 8}}))
fig.add_trace(go.Surface(x=Xs, y=Ys, z=np.zeros_like(Zs), opacity=0.25, colorscale=[[0, "gray"], [1, "gray"]],
                         showscale=False, name="Plano z = 0"))
fig.update_layout(title="La elipse como curva de nivel z = 0", width=650, height=550,
                  scene={"zaxis": {"range": [-10, 40]}})
fig.show()El ejemplo es una elipse centrada en el origen. Según la cónica de su equipo, tomen en cuenta lo siguiente:
| Si su cónica… | Hagan esto |
|---|---|
| Es una hipérbola | Además de los focos y vértices, obtengan las asíntotas \(v = \pm\frac{b}{a}u\) y grafíquenlas (rotadas a las coordenadas \(x, y\)). Para Monte Carlo, estimen el área de la región entre una rama y el lado recto (la recta perpendicular al eje focal que pasa por el foco). |
| Es una parábola | Obtengan el vértice, el foco y la directriz, y grafiquen los tres. Para Monte Carlo, estimen el área de la región entre la parábola y su lado recto; el valor exacto es \(\frac{8}{3}p^2\), donde \(p\) es la distancia del vértice al foco. |
| Tiene términos \(Dx\) o \(Ey\) | Después de rotar quedarán términos de primer grado: completen el cuadrado (o trasladen el origen) para encontrar el centro o el vértice. Pueden usar sp.solve([sp.diff(G, u), sp.diff(G, v)], [u, v]), como en el ejercicio 4 de Visualización II. |
| Tiene un ángulo de rotación que no es “bonito” | Trabajen con el valor exacto de SymPy y conviértanlo con float() solo para graficar. |
Para las regiones de la hipérbola y la parábola es más fácil lanzar los puntos en las coordenadas \((u, v)\), donde la cónica está en forma canónica: el área es la misma porque la rotación la conserva. Después comparen con el valor exacto que obtengan con sp.integrate().
Antes de empezar el proyecto, completen y prueben las dos funciones principales. Run Code las probará con las seis cónicas del proyecto.
El discriminante es B**2 - 4*A*C. Es parábola cuando el discriminante es cero: discriminante == 0.
def clasificar_conica(A, B, C):
    """Clasifica la cónica Ax² + Bxy + Cy² + ... = 0 según el discriminante B² - 4AC."""
    discriminante = B**2 - 4*A*C
    if discriminante < 0:
        return "elipse"
    elif discriminante == 0:
        return "parábola"
    else:
return "hipérbola"Completen angulo_rotacion(A, B, C) para que regrese el ángulo \(\theta\), en grados, que elimina el término \(xy\):
La condición es A == C. Para el caso general: math.degrees(math.atan(B / (A - C))) / 2.
def angulo_rotacion(A, B, C):
    """Ángulo θ (en grados) que elimina el término xy de Ax² + Bxy + Cy² + ... = 0."""
    if B == 0:
        return 0
    if A == C:
        return 45
    return math.degrees(math.atan(B / (A - C))) / 2
Para el equipo 1: \(\tan 2\theta = \frac{-6\sqrt{3}}{7 - 13} = \sqrt{3}\), así que \(2\theta = 60°\) y \(\theta = 30°\).
En RStudio: File > New Project > New Directory > Quarto Website. Llamen al proyecto, por ejemplo, proyecto-conicas-equipo1. Después configuren _quarto.yml:
project:
  type: website
  output-dir: docs

website:
  title: "Atlas de cónicas: equipo 1"
  navbar:
    left:
      - href: index.qmd
        text: Inicio
      - href: analisis.qmd
        text: Análisis
      - href: visualizacion.qmd
        text: Visualización
      - href: simulacion.qmd
        text: Monte Carlo

format:
  html:
    theme: cosmo
    toc: true

execute:
error: true| Archivo | Contenido | Partes |
|---|---|---|
index.qmd |
Presentación del equipo, la cónica asignada y un resumen de resultados. | 1 |
funciones.py |
Las funciones del proyecto, para importarlas desde cada página con from funciones import .... |
2 |
analisis.qmd |
Pruebas de las funciones, clasificación, rotación, forma canónica y elementos. | 2 y 3 |
visualizacion.qmd |
Gráfica 2D, comprobación con la matriz de rotación, lugar geométrico y gráfica 3D. | 4, 5, 6 y 8 |
simulacion.qmd |
Área con Monte Carlo, gráfica de convergencia y comparación con el valor exacto. | 7 |
Cada página de Python debe empezar con un encabezado como este:
---
title: "Análisis algebraico"
jupyter: python3
---

```{python}
import numpy as np
import sympy as sp
from funciones import clasificar_conica, angulo_rotacion
```quarto render en la Terminal).git add ., git commit -m "..." y git push.main, carpeta /docs, Save.https://usuario.github.io/proyecto-conicas-equipo1/.Consulten Configuraciones para usar Quarto con Python si aparece algún error al renderizar, y Visualización III para más detalles de la publicación.
Para que vean exactamente qué se espera, preparamos un proyecto completo con la cónica del ejemplo resuelto, \(5x^2 - 6xy + 5y^2 - 8 = 0\), tal como lo entregaría un equipo.
El ejemplo es una guía, no una plantilla para copiar: su cónica es diferente y puede necesitar pasos que este ejemplo no tiene (asíntotas, directriz, completar el cuadrado). La rúbrica evalúa su análisis y que puedan explicar su código en la presentación.
proyecto-conicas-ejemplo/
├── _quarto.yml          # Configuración del sitio web
├── index.qmd            # Inicio: equipo, cónica y resumen de resultados
├── funciones.py         # Funciones del proyecto (documentadas)
├── analisis.qmd         # Pruebas, clasificación, rotación, forma canónica y elementos
├── visualizacion.qmd    # Gráfica 2D, matriz de rotación, lugar geométrico y 3D
├── simulacion.qmd       # Monte Carlo y convergencia
├── conclusiones.qmd     # Conclusiones, distribución del trabajo y referencias
├── README.md            # Descripción del repositorio
├── .gitignore           # Archivos que Git no debe guardar
└── docs/ # Sitio generado por quarto render (se publica en GitHub Pages)| Archivo | Partes de la rúbrica | Qué observar |
|---|---|---|
_quarto.yml |
1 | type: website, output-dir: docs (para GitHub Pages) y el menú de navegación. |
index.qmd |
1, 9 | Autoras, la ecuación y una tabla de resumen cuyos valores se calculan con código en línea `{python} ...`. |
funciones.py |
2 | Cada función tiene docstring; clasificar_conica() valida sus argumentos con raise. Las páginas la importan con from funciones import .... |
analisis.qmd |
2, 3 | Las pruebas con assert van antes del análisis; los elementos se resumen en una tabla en LaTeX. |
visualizacion.qmd |
4, 5, 6, 8 | Figuras con label: fig-... y fig-cap, citadas en el texto con @fig-...; el error de la rotación y la suma de distancias se reportan. |
simulacion.qmd |
7 | Semilla y parámetros al inicio, resultados con código en línea y gráfica de convergencia. |
conclusiones.qmd |
9 | Qué aprendieron, quién hizo qué y referencias (incluido el uso de IA). |
project:
  type: website
  output-dir: docs

website:
  title: "Atlas de cónicas: equipo de ejemplo"
  navbar:
    left:
      - href: index.qmd
        text: Inicio
      - href: analisis.qmd
        text: Análisis
      - href: visualizacion.qmd
        text: Visualización
      - href: simulacion.qmd
        text: Monte Carlo
      - href: conclusiones.qmd
        text: Conclusiones

format:
  html:
    theme: cosmo
    toc: true
    code-fold: show
    code-copy: true

execute:
  error: true
---
title: "Atlas de cónicas: $5x^2 - 6xy + 5y^2 - 8 = 0$"
subtitle: "Proyecto integrador · Taller de Cómputo · ENES Juriquilla, UNAM"
author:
- Evelia Coss
- Haydeé Peruyero
date: today
jupyter: python3
---
## Presentación
En este sitio analizamos la cónica
$$5x^2 - 6xy + 5y^2 - 8 = 0$$
con las herramientas del Taller de Cómputo: **SymPy** para el análisis algebraico, **NumPy** para las transformaciones y la simulación, y **Matplotlib** y **Plotly** para las gráficas. El término $xy$ indica que la cónica está **rotada** respecto a los ejes coordenados.
```{python}
#| echo: false
import sympy as sp
from funciones import x, y, coeficientes, clasificar_conica, angulo_rotacion
ecuacion = 5*x**2 - 6*x*y + 5*y**2 - 8
A, B, C, D, E, F = coeficientes(ecuacion)
tipo = clasificar_conica(A, B, C)
theta = angulo_rotacion(A, B, C)
```
## Resumen de resultados
| Resultado | Valor |
|----|----|
| Tipo de cónica | `{python} tipo` |
| Discriminante $B^2 - 4AC$ | `{python} B**2 - 4*A*C` |
| Ángulo de rotación | `{python} sp.deg(theta)`° |
| Forma canónica | $\dfrac{u^2}{4} + \dfrac{v^2}{1} = 1$ |
| Semiejes | $a = 2$, $b = 1$ |
| Excentricidad | $e = \frac{\sqrt{3}}{2} \approx 0.866$ |
| Área exacta | $\pi a b = 2\pi \approx 6.2832$ |
## Contenido del sitio
| Página | Contenido |
|----|----|
| [Análisis](analisis.qmd) | Pruebas de las funciones, clasificación, rotación de ejes, forma canónica y elementos. |
| [Visualización](visualizacion.qmd) | Gráfica 2D, comprobación con la matriz de rotación, lugar geométrico y gráfica 3D. |
| [Monte Carlo](simulacion.qmd) | Estimación del área y convergencia de la simulación. |
| [Conclusiones](conclusiones.qmd) | Lo que aprendimos y referencias. |
El código fuente está en nuestro repositorio de GitHub. Las funciones del proyecto están en el archivo `funciones.py`."""Funciones del proyecto integrador: atlas de cónicas rotadas."""
import numpy as np
import sympy as sp
x, y, u, v = sp.symbols("x y u v", real=True)
def coeficientes(expresion):
"""Regresa [A, B, C, D, E, F] de la cónica Ax² + Bxy + Cy² + Dx + Ey + F = 0."""
P = sp.Poly(expresion, x, y)
return [P.coeff_monomial(m) for m in (x**2, x*y, y**2, x, y, 1)]
def clasificar_conica(A, B, C):
"""Clasifica la cónica según el discriminante B² - 4AC."""
if A == 0 and B == 0 and C == 0:
raise ValueError("No es una ecuación de segundo grado: A, B y C son cero")
discriminante = B**2 - 4*A*C
if discriminante < 0:
return "elipse"
elif discriminante == 0:
return "parábola"
else:
return "hipérbola"
def angulo_rotacion(A, B, C):
"""Ángulo θ exacto (radianes) que elimina el término xy: tan(2θ) = B / (A - C)."""
if B == 0:
return sp.Integer(0)
if A == C:
return sp.pi / 4
return sp.atan(sp.nsimplify(B) / sp.nsimplify(A - C)) / 2
def rotar_ecuacion(expresion, theta):
"""Sustituye x = u cos θ - v sin θ, y = u sin θ + v cos θ y simplifica."""
sustitucion = {x: u*sp.cos(theta) - v*sp.sin(theta),
y: u*sp.sin(theta) + v*sp.cos(theta)}
return sp.expand(sp.simplify(expresion.subs(sustitucion, simultaneous=True)))
def matriz_rotacion(theta):
"""Matriz de rotación de NumPy (2 × 2) para un ángulo theta en radianes."""
t = float(theta)
return np.array([[np.cos(t), -np.sin(t)],
[np.sin(t), np.cos(t)]])
def plano_cartesiano(ax, limite=3):
"""Prepara ax como plano cartesiano: ejes en el origen, misma escala y cuadrícula."""
ax.axhline(0, color="black", linewidth=0.8)
ax.axvline(0, color="black", linewidth=0.8)
ax.set_xlim(-limite, limite)
ax.set_ylim(-limite, limite)
ax.set_aspect("equal")
ax.grid(True, alpha=0.3)---
title: "Análisis algebraico"
jupyter: python3
---
```{python}
import sympy as sp
from funciones import x, y, u, v, coeficientes, clasificar_conica, angulo_rotacion, rotar_ecuacion
ecuacion = 5*x**2 - 6*x*y + 5*y**2 - 8
```
## Pruebas de las funciones
Antes de usar nuestras funciones, las probamos con cónicas cuya respuesta ya conocemos:
```{python}
assert clasificar_conica(1, 0, 1) == "elipse" # x² + y² = r²
assert clasificar_conica(0, 0, 1) == "parábola" # y² = 4px
assert clasificar_conica(1, 0, -1) == "hipérbola" # x² - y² = 1
assert clasificar_conica(0, 1, 0) == "hipérbola" # xy = 4
assert angulo_rotacion(1, 0, 4) == 0 # Sin término xy
assert angulo_rotacion(0, 1, 0) == sp.pi / 4 # xy = 4: 45°
assert angulo_rotacion(7, -6*sp.sqrt(3), 13) == sp.pi / 6
print("Todas las pruebas pasaron ✅")
```
## Clasificación
```{python}
A, B, C, D, E, F = coeficientes(ecuacion)
discriminante = B**2 - 4*A*C
print("A =", A, " B =", B, " C =", C, " D =", D, " E =", E, " F =", F)
print("B² - 4AC =", discriminante, "→", clasificar_conica(A, B, C))
```
Como $B^2 - 4AC = -64 < 0$, la cónica es una **elipse**.
## Rotación de ejes
El ángulo que elimina el término $xy$ cumple $\tan 2\theta = \frac{B}{A - C}$. Como $A = C$, el denominador es cero y $2\theta = 90°$:
```{python}
theta = angulo_rotacion(A, B, C)
print("θ =", theta, "=", sp.deg(theta), "°")
```
Con $x = u\cos\theta - v\sin\theta$ y $y = u\sin\theta + v\cos\theta$:
```{python}
rotada = rotar_ecuacion(ecuacion, theta)
print(rotada, "= 0")
```
## Forma canónica
```{python}
canonica = sp.expand((rotada + 8) / 8)
print(canonica, "= 1")
```
$$\frac{u^2}{4} + \frac{v^2}{1} = 1$$
## Elementos
```{python}
a, b = 2, 1
c = sp.sqrt(a**2 - b**2)
R = sp.Matrix([[sp.cos(theta), -sp.sin(theta)], [sp.sin(theta), sp.cos(theta)]])
def a_xy(punto):
"""Convierte un punto de las coordenadas (u, v) a (x, y)."""
return tuple(sp.simplify(R * sp.Matrix(punto)))
print("c =", c, " e =", c / a)
print("Vértices:", a_xy((a, 0)), a_xy((-a, 0)))
print("Covértices:", a_xy((0, b)), a_xy((0, -b)))
print("Focos:", a_xy((c, 0)), a_xy((-c, 0)))
```
| Elemento | En $(u, v)$ | En $(x, y)$ |
|----|----|----|
| Centro | $(0, 0)$ | $(0, 0)$ |
| Vértices | $(\pm 2, 0)$ | $(\sqrt{2}, \sqrt{2})$, $(-\sqrt{2}, -\sqrt{2})$ |
| Covértices | $(0, \pm 1)$ | $\left(-\frac{\sqrt{2}}{2}, \frac{\sqrt{2}}{2}\right)$, $\left(\frac{\sqrt{2}}{2}, -\frac{\sqrt{2}}{2}\right)$ |
| Focos | $(\pm\sqrt{3}, 0)$ | $\left(\frac{\sqrt{6}}{2}, \frac{\sqrt{6}}{2}\right)$, $\left(-\frac{\sqrt{6}}{2}, -\frac{\sqrt{6}}{2}\right)$ |
| Excentricidad | $e = \frac{c}{a} = \frac{\sqrt{3}}{2}$ | |
| Eje focal | Eje $u$ | La recta $y = x$ |---
title: "Visualización"
jupyter: python3
---
```{python}
import numpy as np
import matplotlib.pyplot as plt
import plotly.graph_objects as go
from funciones import matriz_rotacion, plano_cartesiano
theta = np.pi / 4
a, b, c = 2, 1, np.sqrt(3)
R = matriz_rotacion(theta)
X, Y = np.meshgrid(np.linspace(-3, 3, 400), np.linspace(-3, 3, 400))
Z = 5*X**2 - 6*X*Y + 5*Y**2 - 8
```
## La cónica y sus elementos
```{python}
#| label: fig-conica
#| fig-cap: "La elipse $5x^2 - 6xy + 5y^2 = 8$ con sus ejes rotados 45°, sus vértices y sus focos."
focos = R @ np.array([[c, -c], [0, 0]])
vertices = R @ np.array([[a, -a, 0, 0], [0, 0, b, -b]])
fig, ax = plt.subplots(figsize=(6, 6))
plano_cartesiano(ax)
ax.contour(X, Y, Z, levels=[0], colors="tab:blue", linewidths=2)
t = np.array([-3, 3])
ax.plot(t * np.cos(theta), t * np.sin(theta), "g--", label="Eje $u$ (eje focal)")
ax.plot(-t * np.sin(theta), t * np.cos(theta), "m--", label="Eje $v$")
ax.scatter(*focos, color="red", zorder=3, label="Focos")
ax.scatter(*vertices, color="black", zorder=3, label="Vértices y covértices")
ax.legend(loc="lower right", fontsize=8)
plt.show()
```
La @fig-conica muestra que el eje mayor de la elipse está sobre la recta $y = x$, rotado 45° respecto al eje $x$.
## Comprobación con la matriz de rotación
Giramos la elipse canónica $u = 2\cos s$, $v = \sin s$ con la matriz de rotación $R(\theta)$ y la comparamos con la ecuación original:
```{python}
#| label: fig-comprobacion
#| fig-cap: "La elipse canónica girada 45° con NumPy coincide con la ecuación original."
s = np.linspace(0, 2 * np.pi, 300)
girada = R @ np.vstack([a * np.cos(s), b * np.sin(s)])
fig, ax = plt.subplots(figsize=(5, 5))
plano_cartesiano(ax)
ax.contour(X, Y, Z, levels=[0], colors="tab:blue", linewidths=6, alpha=0.3)
ax.plot(girada[0], girada[1], "r--", label="Canónica girada")
ax.legend(loc="lower right", fontsize=8)
plt.show()
error = np.abs(5*girada[0]**2 - 6*girada[0]*girada[1] + 5*girada[1]**2 - 8).max()
print("Error máximo:", error)
```
El error máximo es del orden de $10^{-15}$: la forma canónica y el ángulo son correctos.
## Lugar geométrico
Una elipse es el conjunto de puntos cuya **suma de distancias a los focos** es $2a = 4$. Lo comprobamos en los 300 puntos de la curva:
```{python}
d1 = np.hypot(girada[0] - focos[0, 0], girada[1] - focos[1, 0])
d2 = np.hypot(girada[0] - focos[0, 1], girada[1] - focos[1, 1])
suma = d1 + d2
print("Suma mínima:", suma.min(), " Suma máxima:", suma.max())
```
En todos los puntos la suma vale 4 (salvo el redondeo de la computadora): la curva cumple la definición de elipse.
## La cónica en 3D
La elipse es la curva de nivel $z = 0$ de la superficie $z = 5x^2 - 6xy + 5y^2 - 8$. Gira la gráfica con el ratón:
```{python}
xs = np.linspace(-2.5, 2.5, 60)
Xs, Ys = np.meshgrid(xs, xs)
Zs = 5*Xs**2 - 6*Xs*Ys + 5*Ys**2 - 8
fig = go.Figure()
fig.add_trace(go.Surface(x=Xs, y=Ys, z=Zs, colorscale="Viridis", opacity=0.85, showscale=False,
contours={"z": {"show": True, "start": 0, "end": 0, "size": 1,
"color": "red", "width": 8}}))
fig.add_trace(go.Surface(x=Xs, y=Ys, z=np.zeros_like(Zs), opacity=0.25,
colorscale=[[0, "gray"], [1, "gray"]], showscale=False))
fig.update_layout(title="La elipse como curva de nivel z = 0", height=550,
scene={"zaxis": {"range": [-10, 40]}})
fig.show()
```---
title: "Área con el método de Monte Carlo"
jupyter: python3
---
## Parámetros
```{python}
import numpy as np
import matplotlib.pyplot as plt
SEMILLA = 2026
N_PUNTOS = 200_000
LADO = 3 # Lanzamos puntos en el cuadrado [-3, 3] × [-3, 3]
AREA_EXACTA = 2 * np.pi # πab con a = 2, b = 1
rng = np.random.default_rng(SEMILLA)
```
## Estimación
Un punto $(x, y)$ está **dentro** de la elipse si $5x^2 - 6xy + 5y^2 - 8 < 0$. El área es la fracción de puntos dentro, multiplicada por el área del cuadrado:
$$\text{Área} \approx (2 \cdot 3)^2 \cdot \frac{\text{puntos dentro}}{\text{puntos totales}}$$
```{python}
px = rng.uniform(-LADO, LADO, N_PUNTOS)
py = rng.uniform(-LADO, LADO, N_PUNTOS)
dentro = 5*px**2 - 6*px*py + 5*py**2 - 8 < 0
area_estimada = (2 * LADO)**2 * dentro.mean()
error = abs(area_estimada - AREA_EXACTA)
```
Con `{python} f"{N_PUNTOS:,}"` puntos, el área estimada es **`{python} f"{area_estimada:.4f}"`**, mientras que el área exacta es $2\pi \approx$ `{python} f"{AREA_EXACTA:.4f}"`: un error de `{python} f"{error:.4f}"`.
```{python}
#| label: fig-puntos
#| fig-cap: "Los primeros 5000 puntos: en azul los que caen dentro de la elipse."
m = 5000
fig, ax = plt.subplots(figsize=(5, 5))
ax.scatter(px[:m][dentro[:m]], py[:m][dentro[:m]], s=2, color="tab:blue", label="Dentro")
ax.scatter(px[:m][~dentro[:m]], py[:m][~dentro[:m]], s=2, color="lightgray", label="Fuera")
ax.set_aspect("equal")
ax.legend(loc="lower right")
plt.show()
```
## Convergencia
```{python}
#| label: fig-convergencia
#| fig-cap: "El error de la estimación disminuye como $1/\\sqrt{n}$."
tamanos = np.logspace(2, 6, 9).astype(int)
errores = []
for n in tamanos:
qx = rng.uniform(-LADO, LADO, n)
qy = rng.uniform(-LADO, LADO, n)
estimacion = (2 * LADO)**2 * np.mean(5*qx**2 - 6*qx*qy + 5*qy**2 - 8 < 0)
errores.append(abs(estimacion - AREA_EXACTA))
fig, ax = plt.subplots(figsize=(7, 4))
ax.loglog(tamanos, errores, "o-", label="Error de la estimación")
ax.loglog(tamanos, 10 / np.sqrt(tamanos), "r--", label="Referencia $1/\\sqrt{n}$")
ax.set_xlabel("Número de puntos $n$")
ax.set_ylabel("Error absoluto")
ax.legend()
plt.show()
```
Como muestra la @fig-convergencia, para reducir el error 10 veces se necesitan aproximadamente 100 veces más puntos.
::: callout-note
La rotación **no cambia el área**: la matriz de rotación tiene determinante 1. Por eso el área de la elipse rotada es igual a la de su forma canónica, $\pi a b$.
:::---
title: "Conclusiones"
---
## Lo que aprendimos
- El **discriminante** $B^2 - 4AC = -64$ permitió clasificar la cónica como una **elipse** sin graficarla.
- Una **rotación de 45°** eliminó el término $xy$ y llevó la ecuación a su forma canónica $\frac{u^2}{4} + v^2 = 1$.
- La **matriz de rotación** de NumPy confirmó el resultado: la elipse canónica girada coincide con la ecuación original con un error de $10^{-15}$.
- Comprobamos numéricamente la **definición** de la elipse: la suma de distancias a los focos es $2a = 4$ en todos los puntos.
- El **método de Monte Carlo** estimó el área con un error de centésimas, que disminuye como $1/\sqrt{n}$.
- Como las rotaciones tienen **determinante 1**, conservan las áreas.
## Distribución del trabajo
| Integrante | Contribución |
|----|----|
| Evelia Coss | Funciones, análisis algebraico y simulación de Monte Carlo (`funciones.py`, `analisis.qmd`, `simulacion.qmd`) |
| Haydeé Peruyero | Visualización 2D y 3D, sitio web y publicación (`visualizacion.qmd`, `_quarto.yml`) |
## Referencias
- Apuntes y hoja de ejercicios *Curvas y Lugares Geométricos*, Geometría Analítica, semestre 2027-1.
- Taller de Cómputo: capítulos de SymPy, NumPy, visualización, transformaciones geométricas y números aleatorios.
- [Documentación de SymPy](https://docs.sympy.org/)
- [Quarto: sitios web](https://quarto.org/docs/websites/)
- Uso de inteligencia artificial: la usamos para entender un mensaje de error de `quarto render`; todo el código fue escrito y revisado por el equipo.# Atlas de cónicas: equipo de ejemplo
Proyecto integrador del Taller de Cómputo (ENES Juriquilla, UNAM).
Análisis de la cónica $5x^2 - 6xy + 5y^2 - 8 = 0$ con Python, SymPy, NumPy, Matplotlib y Plotly.
- **Sitio web:** https://usuario.github.io/proyecto-conicas-ejemplo/
- **Autoras:** Evelia Coss y Haydeé Peruyero
## Cómo reproducir el sitio
1. Activar el entorno: `source ~/.venvs/quarto-python/bin/activate`
2. Renderizar: `quarto render`
3. El sitio queda en la carpeta `docs/`./.quarto/
__pycache__/
*.quarto_ipynb
**/*.quarto_ipynb.zip y descomprímanlo.quarto render.docs/index.html en el navegador y comparen con el sitio publicado.Después, creen su propio proyecto (sección Estructura del sitio) con la cónica de su equipo, usando el ejemplo como referencia.
| Semana | Avance esperado |
|---|---|
| 1 | Formar el equipo, crear el repositorio y el sitio vacío publicado. Escribir y probar funciones.py. Clasificar la cónica y encontrar el ángulo de rotación. |
| 2 | Forma canónica y elementos. Gráfica 2D, comprobación con la matriz de rotación y comprobación del lugar geométrico. |
| 3 | Área con Monte Carlo, gráfica 3D, conclusiones y revisión del sitio. Presentación en clase. |
| Criterio | Excelente | Suficiente | Insuficiente |
|---|---|---|---|
| Repositorio y sitio (10) | Sitio publicado y navegable; todos los integrantes tienen commits con mensajes claros. (10) | Sitio publicado, pero con páginas incompletas o commits de una sola persona. (6) | El sitio no está publicado. (0–3) |
| Funciones (15) | Funciones con docstring, validación y pruebas con assert que pasan. (15) |
Funciones correctas, pero sin documentación o sin pruebas. (9) | Las funciones no existen o dan resultados incorrectos. (0–5) |
| Análisis algebraico (20) | Clasificación, ángulo, forma canónica y todos los elementos correctos, obtenidos con SymPy. (20) | Forma canónica correcta, pero faltan elementos. (12) | Forma canónica incorrecta o calculada a mano sin código. (0–7) |
| Visualización 2D (15) | Cónica, ejes rotados y elementos, con título, leyenda, etiquetas y misma escala en los ejes. (15) | Cónica graficada, pero faltan elementos o etiquetas. (9) | Gráfica incorrecta o ausente. (0–5) |
| Matriz de rotación (10) | La canónica girada con NumPy coincide con la original y se reporta el error. (10) | Se gira la curva, pero sin comparar ni reportar el error. (6) | No se usa la matriz de rotación. (0–3) |
| Lugar geométrico (10) | Se comprueba numéricamente la definición en muchos puntos y se interpreta el resultado. (10) | Se comprueba en pocos puntos o sin interpretación. (6) | No se comprueba. (0–3) |
| Monte Carlo (10) | Estimación reproducible (con semilla), comparada con el valor exacto y con una gráfica de convergencia. (10) | Estimación correcta, sin comparación o sin gráfica. (6) | Estimación incorrecta o ausente. (0–3) |
| 3D interactiva (5) | Gráfica de Plotly que muestra la cónica como curva de nivel, con título. (5) | Gráfica 3D estática o sin explicación. (3) | Ausente. (0) |
| Presentación y documentación (5) | Explicaciones claras en cada sección, fórmulas en LaTeX, figuras con pie y conclusiones. (5) | Explicaciones breves o incompletas. (3) | Solo código, sin explicaciones. (0–1) |
¿Podemos usar inteligencia artificial? Sí, como apoyo para entender errores o ideas, pero deben entender y poder explicar cada línea de su código en la presentación. Indiquen en las referencias si la usaron y para qué.
¿Qué hacemos si quarto render falla? Lean el último mensaje de error y busquen la solución en Configuraciones para usar Quarto con Python. Si aparece ModuleNotFoundError, revisen QUARTO_PYTHON.
¿Cómo sabemos si nuestra forma canónica es correcta? Con la Parte 5: si la curva canónica girada con la matriz de rotación coincide con la ecuación original y el error es casi cero, el análisis es correcto.
¿Cómo trabajamos varias personas sin romper el código? Antes de empezar a trabajar, hagan git pull; al terminar, git add, git commit y git push. Si es posible, cada integrante trabaja en una página distinta.